Câble d'encodeur pour moteur d'articulation robotique, assemblage de câble blindé haute flexibilité
Informations sur le produit
Spécifications clés / Caractéristiques spéciales
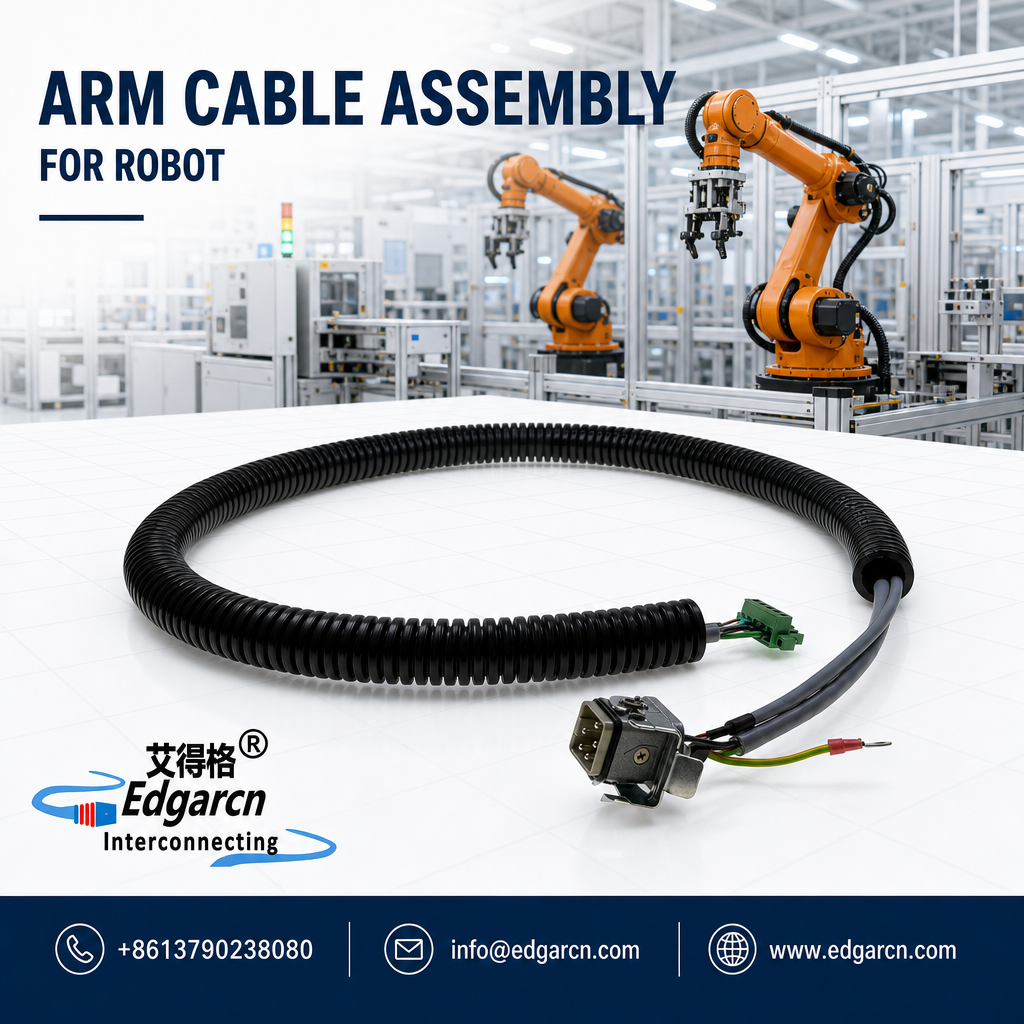
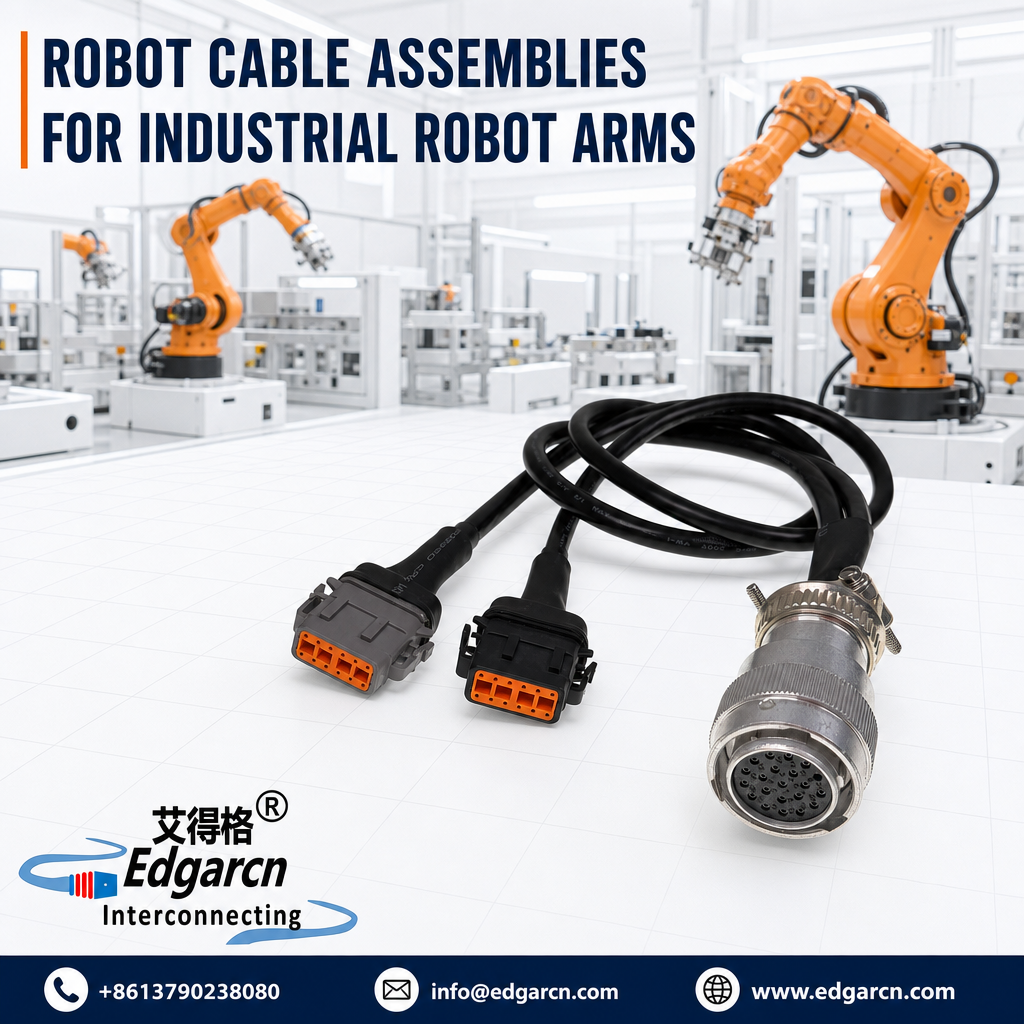
Câble équipé blindé de câble de câble d'encodeur de moteur de joint de robot haut
| Champ | Contenu |
| Intention de l'acheteur | Robots humanoïdes OEM et fabricants de sous-systèmes |
| Application | Actionneurs articulaires, capteurs, caméras, contrôleurs, interconnexion électrique des mains et du torse |
| Positionnement du produit | Faisceau de câblage robotique AI personnalisé et assemblage de câbles du prototype à la production de masse |
Aperçu du produit
Câble d'encodeur de moteur de joint de robot conçu pour la puissance de moteur, le frein, l'encodeur et la rétroaction de position à l'intérieur des joints de robot. EdgarWireHarness se construit selon les dessins approuvés, la nomenclature, les numéros de pièce de connecteur, les schémas de câblage ou les échantillons physiques. L'examen technique se concentre sur le routage compact, les mouvements répétés, l'intégrité du signal, la rétention du connecteur, le soulagement des contraintes, la protection et les exigences de test avant la production.
Spécifications du produit
| Article | Spécification |
| Type de produit | Harnais de câblage de robot humanoïde |
| Application principale | Actionneurs communs, capteurs, caméras, contrôleurs, interconnexion électrique des mains et du torse |
| Options de connecteur | TE AMP, Molex, JST, Hirose, M8, M12, RJ45, D Sub ou connecteur spécifié par le client |
| Options de câble | Câble flexible élevé, blindé, paire torsadée, puissance, signal, données et hybride en fonction de l'application |
| Exigence Flex | Choisi selon le rayon de courbure, le modèle de mouvement et la vie de cycle requise |
| Bouclier clips | Tressé, feuille ou blindage combiné disponible selon l'exigence EMI et signal |
| Communication | CAN, Ethernet, EtherCAT, encodeur, capteur et autres interfaces selon la conception du client |
| Protection | Options tressées de douille, de conduit, de rétrécissement de la chaleur, de soulagement de tension, de cachetage et de surmoulage |
| Câble Longueur | Personnalisé |
| Testing | 100% d'inspection électrique et visuelle |
| Système de qualité | ISO 9001 et IATF 16949 |
| Étape de production | Prototype, échantillon de validation, construction pilote et production de masse |
Considérations d'ingénierie robotique
| Article de conception | Considération de l'ingénierie |
| Mouvement | Définir la section de flexion fixe, de torsion, de flexion ou continue |
| Rayon de flexion | Confirmez le rayon d'installation avant la sélection du câble |
| Cycle de vie | Spécifier les cycles de mouvement attendus pour les applications à haute flexibilité |
| Contrôle EMI | Confirmer les exigences de blindage et de mise à la terre pour les circuits de moteur et de données |
| Puissance et signal | Séparer ou intégrer des circuits selon la conception électrique et mécanique |
| Espace | Revoir l'enveloppe du connecteur, la position de la branche et le routage compact |
| Soulagement de la souche | Définir la pince, la botte, le surmoulage ou la rétention mécanique |
| Environnement | Confirmer les exigences en matière de température, d'huile, d'abrasion, d'étanchéité et de vibration |
Options de personnalisation
| Article personnalisé | Option disponible |
| Connecteur | Fabricant et numéro de pièce spécifiés ou équivalent autorisé |
| Fil et câble | Jauge, conducteur, isolation, blindage, grade de flex et couleur |
| Mise en page du harnais | Longueur totale, longueur de branche, position d'évasion et routage |
| Protection | Manchon, conduit, bande, thermorétractable, grommet et surmoulage |
| Identification | Numéro de pièce, code-barres, lot et étiquette de traçabilité |
| Assemblée | Faisceau de câbles, connexion PCBA, construction de boîte et intégration de sous-assemblage si nécessaire |
Fabrication et contrôle qualité
| Processus | Contrôle |
| Examen de l'exigence | Révision de dessin, BOM, pinout, connecteur et confirmation de spécification de câble |
| Sertissage | Contrôles de la hauteur, de la largeur, de la force de traction et de la section transversale de sertissage selon les exigences du projet |
| Assemblée | Position de la broche, routage, dimension de la branche, blindage et inspection de fabrication |
| Surmoulage | Examen de l'outillage, du matériau et du soulagement des contraintes pour les interfaces moulées |
| Test électrique | Test de continuité, de circuit ouvert et de court-circuit pour chaque harnais fini |
| Inspection finale | 100% d'inspection visuelle, d'étiquetage et de vérification de l'emballage |
RFQ Informations requises
| Informations requises | Détails |
| Dessin ou échantillon | Dessin 2D, schéma de câblage, BOM ou échantillon physique |
| Connecteur | Fabricant et numéro de pièce lorsque disponible |
| Câble | Jauge, type de signal, blindage, grade de flex et norme applicable |
| Mouvement | Fixe, flexion, torsion ou flex continu |
| Mécanique | Longueur, dimensions des branches, rayon de courbure et espace d'installation |
| Quantité | Quantité de prototype, quantité de commande et demande annuelle estimée |
| Application | Type de robot, axe ou module et environnement de fonctionnement |
| Validation | Cycle de vie, électrique, étanche, vibration, EMI ou exigence de documentation |
Mots-clés de recherche recommandés
| Mot-clé Groupe | Mots-clés |
| Produit de base | Câblage de robot humanoïde, haut câble de robot de câble, câble de robot humanoïde |
| Recherche d'acheteur | Fabricant de harnais de câblage de robot humanoïde, harnais de câblage de robot humanoïde personnalisé, assemblage de câbles de robot OEM |
| Recherche d'application | Actionneurs articulaires, capteurs, caméras, contrôleurs, interconnexion électrique des mains et du torse |
| Recherche de capacité | Haut câble équipé de câble de câble, câble protégé de robot, harnais fait sur commande de fil, câble équipé d'overmold |
L'acheteur appelle à l'action
Envoyez votre application de robot, dessin, nomenclature, numéros de la pièce de connecteur, condition de mouvement et quantité prévue. Notre équipe d'ingénierie examinera la sélection des câbles, le routage, l'exigence de flex et la fabricabilité avant la citation.
| Harnais de câblage de robot humanoïde | Assemblage de câble personnalisé High Flex Faisceau de câblage de robot humanoïde |
| Câble de codeur de moteur de joint de robot | Câble équipé blindé de câble de câble d'encodeur de moteur de joint de robot haut |
| Harnais de câblage de bras robotique | Câble équipé flexible de bras de câblage robotique pour le servo et le capteur |
| Faisceau de câblage robot AGV | Faisceau de câblage de robot AGV High Flex Power et assemblage de câble de capteur |
| Harnais de robot mobile d'Amr | Assemblage de câble de données de puissance personnalisé Faisceau de câblage de robot mobile AMR |
| Câble de caméra de vision par ordinateur | Assemblée de câble de caméra de vision par ordinateur pour le système de vision de robot d'AI |
| Harnais de capteur LiDAR | Faisceau de câblage de capteur LiDAR Assemblage de câble personnalisé pour robot mobile |
| Harnais de capteur de robot | Faisceau de câblage du capteur robot M8 M12 Assemblage de câble personnalisé |
| Câble de moteur servo de robot | Câble d'alimentation de moteur servo de robot et câble équipé d'encodeur |
| Câble d'encodeur de robot | Câble de signal Flex élevé blindé Assemblage de câble d'encodeur de robot |
| Harnais de puissance de batterie de robot | Assemblage de câble à courant élevé Faisceau de câblage d'alimentation de batterie de robot |
| Faisceau de câblage du robot BMS | Ensemble de câble de signal personnalisé Faisceau de câblage de la batterie de robot BMS |
| Câble Ethernet industriel Robot | Câble équipé industriel d'Ethernet pour le robot d'AI et la vision par ordinateur |
| Le robot peut transporter le harnais | Robot PEUT Bus Câblage Faisceau De Câble De Communication Personnalisée Assemblage |
| Câble d'EtherCAT de robot | Câble de réseau de robot industriel de câble de câble élevé d'EtherCAT |
| Harnais IO Contrôleur de robot | Assemblage de câble personnalisé Faisceau de câblage IO Contrôleur de robot |
| Assemblage de boîte de contrôleur de robot | Assemblage de câble de câblage PCBA Boîte de contrôleur de robot |
| Harnais de robot étanche | Assemblage de câble surmoulé IP67 IP68 Faisceau de câblage de robot étanche |
| Harnais de robot collaboratif | Assemblage de câble personnalisé High Flex Faisceau de câblage de robot collaboratif |
| Harnais de câblage de robot de service | Assemblage de câble de signal de puissance personnalisé Faisceau de câblage de robot de service |
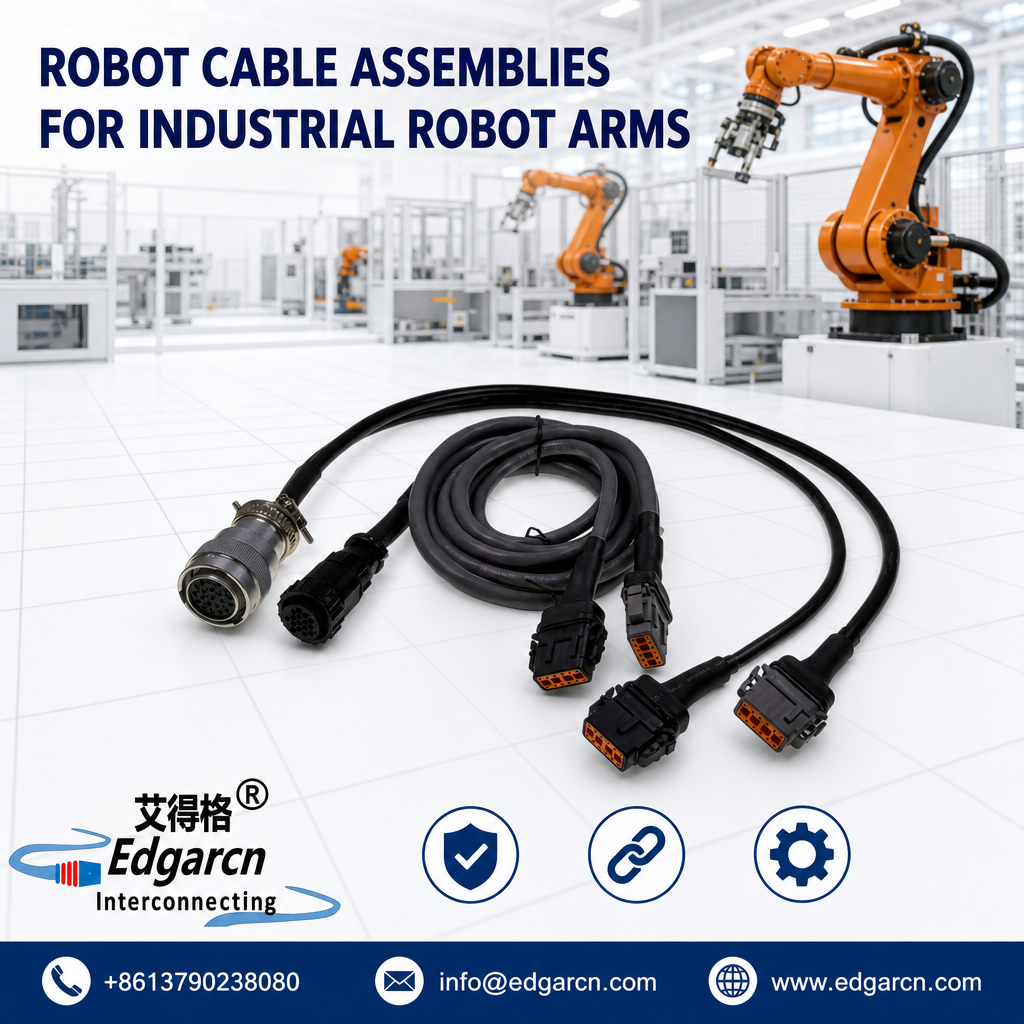
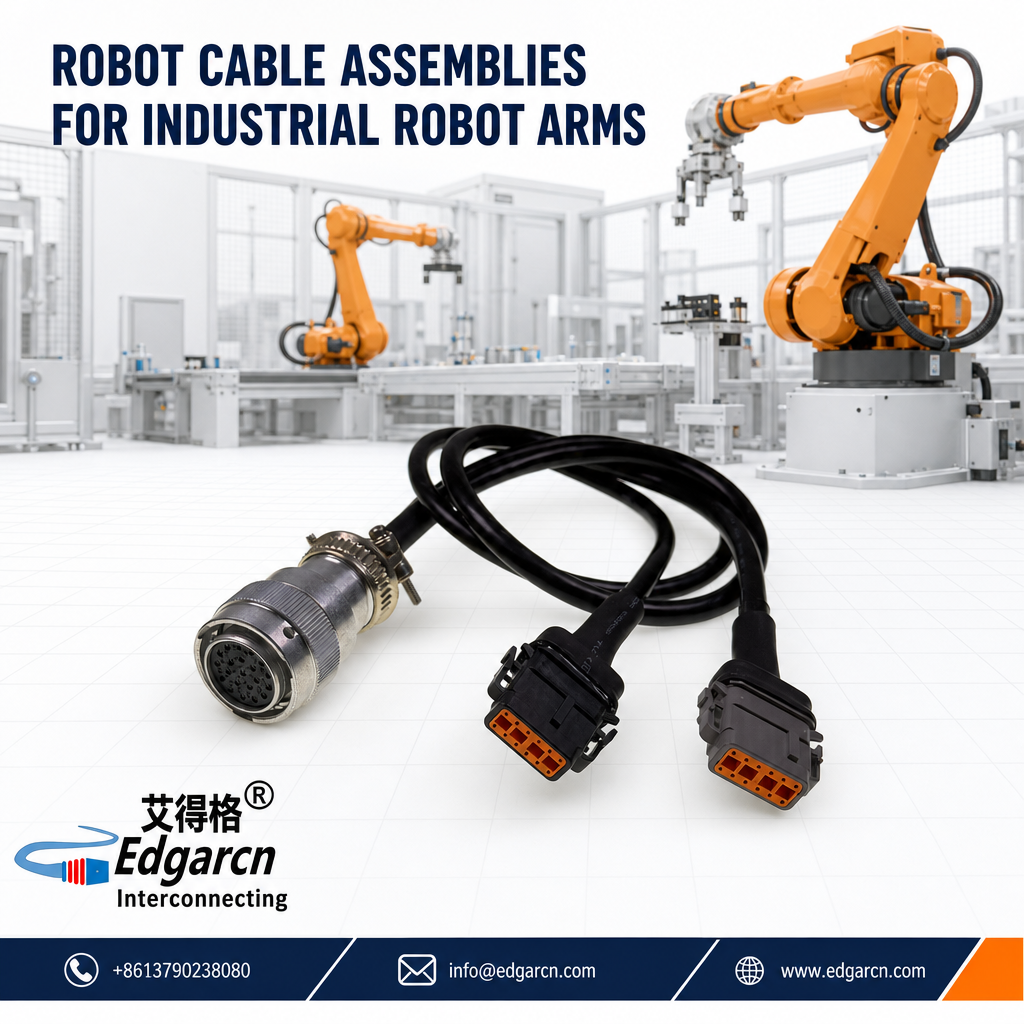
Câble équipé blindé de câble de câble d'encodeur de moteur de joint de robot haut
| Champ | Contenu |
| Intention de l'acheteur | Robots humanoïdes OEM et fabricants de sous-systèmes |
| Application | Actionneurs articulaires, capteurs, caméras, contrôleurs, interconnexion électrique des mains et du torse |
| Positionnement du produit | Faisceau de câblage robotique AI personnalisé et assemblage de câbles du prototype à la production de masse |
Aperçu du produit
Câble d'encodeur de moteur de joint de robot conçu pour la puissance de moteur, le frein, l'encodeur et la rétroaction de position à l'intérieur des joints de robot. EdgarWireHarness se construit selon les dessins approuvés, la nomenclature, les numéros de pièce de connecteur, les schémas de câblage ou les échantillons physiques. L'examen technique se concentre sur le routage compact, les mouvements répétés, l'intégrité du signal, la rétention du connecteur, le soulagement des contraintes, la protection et les exigences de test avant la production.
Spécifications du produit
| Article | Spécification |
| Type de produit | Harnais de câblage de robot humanoïde |
| Application principale | Actionneurs communs, capteurs, caméras, contrôleurs, interconnexion électrique des mains et du torse |
| Options de connecteur | TE AMP, Molex, JST, Hirose, M8, M12, RJ45, D Sub ou connecteur spécifié par le client |
| Options de câble | Câble flexible élevé, blindé, paire torsadée, puissance, signal, données et hybride en fonction de l'application |
| Exigence Flex | Choisi selon le rayon de courbure, le modèle de mouvement et la vie de cycle requise |
| Bouclier clips | Tressé, feuille ou blindage combiné disponible selon l'exigence EMI et signal |
| Communication | CAN, Ethernet, EtherCAT, encodeur, capteur et autres interfaces selon la conception du client |
| Protection | Options tressées de douille, de conduit, de rétrécissement de la chaleur, de soulagement de tension, de cachetage et de surmoulage |
| Câble Longueur | Personnalisé |
| Testing | 100% d'inspection électrique et visuelle |
| Système de qualité | ISO 9001 et IATF 16949 |
| Étape de production | Prototype, échantillon de validation, construction pilote et production de masse |
Considérations d'ingénierie robotique
| Article de conception | Considération de l'ingénierie |
| Mouvement | Définir la section de flexion fixe, de torsion, de flexion ou continue |
| Rayon de flexion | Confirmez le rayon d'installation avant la sélection du câble |
| Cycle de vie | Spécifier les cycles de mouvement attendus pour les applications à haute flexibilité |
| Contrôle EMI | Confirmer les exigences de blindage et de mise à la terre pour les circuits de moteur et de données |
| Puissance et signal | Séparer ou intégrer des circuits selon la conception électrique et mécanique |
| Espace | Revoir l'enveloppe du connecteur, la position de la branche et le routage compact |
| Soulagement de la souche | Définir la pince, la botte, le surmoulage ou la rétention mécanique |
| Environnement | Confirmer les exigences en matière de température, d'huile, d'abrasion, d'étanchéité et de vibration |
Options de personnalisation
| Article personnalisé | Option disponible |
| Connecteur | Fabricant et numéro de pièce spécifiés ou équivalent autorisé |
| Fil et câble | Jauge, conducteur, isolation, blindage, grade de flex et couleur |
| Mise en page du harnais | Longueur totale, longueur de branche, position d'évasion et routage |
| Protection | Manchon, conduit, bande, thermorétractable, grommet et surmoulage |
| Identification | Numéro de pièce, code-barres, lot et étiquette de traçabilité |
| Assemblée | Faisceau de câbles, connexion PCBA, construction de boîte et intégration de sous-assemblage si nécessaire |
Fabrication et contrôle qualité
| Processus | Contrôle |
| Examen de l'exigence | Révision de dessin, BOM, pinout, connecteur et confirmation de spécification de câble |
| Sertissage | Contrôles de la hauteur, de la largeur, de la force de traction et de la section transversale de sertissage selon les exigences du projet |
| Assemblée | Position de la broche, routage, dimension de la branche, blindage et inspection de fabrication |
| Surmoulage | Examen de l'outillage, du matériau et du soulagement des contraintes pour les interfaces moulées |
| Test électrique | Test de continuité, de circuit ouvert et de court-circuit pour chaque harnais fini |
| Inspection finale | 100% d'inspection visuelle, d'étiquetage et de vérification de l'emballage |
RFQ Informations requises
| Informations requises | Détails |
| Dessin ou échantillon | Dessin 2D, schéma de câblage, BOM ou échantillon physique |
| Connecteur | Fabricant et numéro de pièce lorsque disponible |
| Câble | Jauge, type de signal, blindage, grade de flex et norme applicable |
| Mouvement | Fixe, flexion, torsion ou flex continu |
| Mécanique | Longueur, dimensions des branches, rayon de courbure et espace d'installation |
| Quantité | Quantité de prototype, quantité de commande et demande annuelle estimée |
| Application | Type de robot, axe ou module et environnement de fonctionnement |
| Validation | Cycle de vie, électrique, étanche, vibration, EMI ou exigence de documentation |
Mots-clés de recherche recommandés
| Mot-clé Groupe | Mots-clés |
| Produit de base | Câblage de robot humanoïde, haut câble de robot de câble, câble de robot humanoïde |
| Recherche d'acheteur | Fabricant de harnais de câblage de robot humanoïde, harnais de câblage de robot humanoïde personnalisé, assemblage de câbles de robot OEM |
| Recherche d'application | Actionneurs articulaires, capteurs, caméras, contrôleurs, interconnexion électrique des mains et du torse |
| Recherche de capacité | Haut câble équipé de câble de câble, câble protégé de robot, harnais fait sur commande de fil, câble équipé d'overmold |
L'acheteur appelle à l'action
Envoyez votre application de robot, dessin, nomenclature, numéros de la pièce de connecteur, condition de mouvement et quantité prévue. Notre équipe d'ingénierie examinera la sélection des câbles, le routage, l'exigence de flex et la fabricabilité avant la citation.
| Harnais de câblage de robot humanoïde | Assemblage de câble personnalisé High Flex Faisceau de câblage de robot humanoïde |
| Câble de codeur de moteur de joint de robot | Câble équipé blindé de câble de câble d'encodeur de moteur de joint de robot haut |
| Harnais de câblage de bras robotique | Câble équipé flexible de bras de câblage robotique pour le servo et le capteur |
| Faisceau de câblage robot AGV | Faisceau de câblage de robot AGV High Flex Power et assemblage de câble de capteur |
| Harnais de robot mobile d'Amr | Assemblage de câble de données de puissance personnalisé Faisceau de câblage de robot mobile AMR |
| Câble de caméra de vision par ordinateur | Assemblée de câble de caméra de vision par ordinateur pour le système de vision de robot d'AI |
| Harnais de capteur LiDAR | Faisceau de câblage de capteur LiDAR Assemblage de câble personnalisé pour robot mobile |
| Harnais de capteur de robot | Faisceau de câblage du capteur robot M8 M12 Assemblage de câble personnalisé |
| Câble de moteur servo de robot | Câble d'alimentation de moteur servo de robot et câble équipé d'encodeur |
| Câble d'encodeur de robot | Câble de signal Flex élevé blindé Assemblage de câble d'encodeur de robot |
| Harnais de puissance de batterie de robot | Assemblage de câble à courant élevé Faisceau de câblage d'alimentation de batterie de robot |
| Faisceau de câblage du robot BMS | Ensemble de câble de signal personnalisé Faisceau de câblage de la batterie de robot BMS |
| Câble Ethernet industriel Robot | Câble équipé industriel d'Ethernet pour le robot d'AI et la vision par ordinateur |
| Le robot peut transporter le harnais | Robot PEUT Bus Câblage Faisceau De Câble De Communication Personnalisée Assemblage |
| Câble d'EtherCAT de robot | Câble de réseau de robot industriel de câble de câble élevé d'EtherCAT |
| Harnais IO Contrôleur de robot | Assemblage de câble personnalisé Faisceau de câblage IO Contrôleur de robot |
| Assemblage de boîte de contrôleur de robot | Assemblage de câble de câblage PCBA Boîte de contrôleur de robot |
| Harnais de robot étanche | Assemblage de câble surmoulé IP67 IP68 Faisceau de câblage de robot étanche |
| Harnais de robot collaboratif | Assemblage de câble personnalisé High Flex Faisceau de câblage de robot collaboratif |
| Harnais de câblage de robot de service | Assemblage de câble de signal de puissance personnalisé Faisceau de câblage de robot de service |

Participation au salon
Global Sources Consumer Electronics
Global Sources Gaming